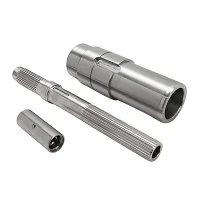
Hej tamo! Kao dobavljač izlaznih osovina robotskog reduktora, često me pitaju o mehanizmu za zaštitu od prevelike brzine za ove osovine. Dakle, hajde da zaronimo u to i razjasnimo o čemu se radi.
Prvo, šta je zapravo izlazna osovina robotskog reduktora? Pa, to je ključni dio robotovog sistema kretanja. TheIzlazna osovina robotskog reduktoraodgovoran je za prijenos snage sa reduktora na kraj - efektor ili druge pokretne dijelove robota. Mora da se nosi sa velikim obrtnim momentom i rotacionim silama, i tu dolazi zaštita od prekoračenja brzine.
Prekomjerna brzina može biti prava glavobolja za performanse i dugovječnost robota. Kada se izlazna osovina okreće prebrzo, to može dovesti do prekomjernog habanja samog vratila, kao i ostalih komponenti u reduktoru. To može uzrokovati mehaničke kvarove, kao što su oštećenje zupčanika, kvar ležaja, pa čak i lom izlaznog vratila.
Dakle, kako se zaštititi od prevelike brzine? Postoji nekoliko mehanizama koji se mogu koristiti.
1. Mehaničke spojke za prekoračenje brzine
Jedna od najčešćih metoda je korištenje mehaničkih spojki za prekoračenje brzine. Ova kvačila su dizajnirana da se otkače kada brzina rotacije izlaznog vratila premaši unaprijed postavljenu granicu. To je kao sigurnosni ventil za osovinu. Kada brzina postane previsoka, kvačilo odvaja izvor energije od izlaznog vratila, sprečavajući dalje ubrzanje.
Način na koji radi zasniva se na centrifugalnoj sili. Unutar kvačila se nalaze utezi koji su pričvršćeni za opruge. Kako se osovina okreće, utezi se tjeraju prema van pomoću centrifugalne sile. Kada brzina dostigne kritičnu tačku, tegovi savladavaju silu opruge i uzrokuju otpuštanje kvačila. Ovaj jednostavan, ali efikasan mehanizam se decenijama koristi u mnogim industrijskim aplikacijama.
2. Elektronski senzori brzine i kontroleri
Još jedan popularan pristup je korištenje elektronskih senzora brzine i kontrolera. Ovi sistemi kontinuirano prate brzinu rotacije izlaznog vratila. Senzor brzine šalje signale kontroloru, koji zatim uspoređuje stvarnu brzinu sa postavljenim ograničenjem brzine.
Ako brzina prelazi ograničenje, regulator može poduzeti nekoliko radnji. Može smanjiti napajanje motora, što zauzvrat usporava izlaznu osovinu. Neki kontroleri takođe mogu poslati alarmni signal operateru, ukazujući da postoji situacija prekoračenja brzine.
Prednost elektronskih sistema je njihova visoka preciznost i fleksibilnost. Lako se mogu programirati da se prilagode različitim radnim uslovima i ograničenjima brzine. Na primjer, kod robota koji obavlja različite zadatke s različitim zahtjevima brzine, kontroler se može prilagoditi u skladu s tim.
3. Ograničenja omjera prijenosa
Dizajn samog reduktora također može igrati ulogu u zaštiti od prekomjerne brzine. Pažljivim odabirom omjera prijenosa možemo ograničiti maksimalnu brzinu izlaznog vratila. Na primjer, ako koristimo aPlanetarni nosačiRobot Reducer Planet Gearsu reduktoru se prijenosni omjer može podesiti na takav način da izlazna osovina ne može prekoračiti određenu brzinu.
To je zato što omjer prijenosa određuje odnos između ulazne brzine (od motora) i izlazne brzine (osovine). Niži omjer prijenosa rezultirat će nižom izlaznom brzinom, pružajući prirodno ograničenje brzine izlaznog vratila.


4. Kočioni sistemi
Kočioni sistemi se takođe mogu koristiti kao zaštitni mehanizam od prekoračenja brzine. Postoje različite vrste kočnica, kao što su elektromagnetne kočnice i mehaničke kočnice.
Elektromagnetne kočnice rade korištenjem elektromagnetnog polja za stvaranje trenja i zaustavljanje rotacije izlaznog vratila. Kada brzina pređe granicu, kočnica se aktivira i brzo usporava osovinu. Mehaničke kočnice, s druge strane, koriste fizičke komponente kao što su jastučići ili cipele za stvaranje trenja i zaustavljanje osovine.
Ovi kočioni sistemi se mogu integrisati u upravljački sistem robota, tako da se mogu automatski aktivirati kada se detektuje situacija prekoračenja brzine.
Zašto je zaštita od prekomjerne brzine ključna
Možda se pitate zašto su sve ove stvari o zaštiti od prevelike brzine tako važne. Pa, za početak, pomaže produžiti životni vijek izlaznog vratila robotskog reduktora i drugih komponenti. Sprečavanjem prekoračenja brzine, smanjujemo naprezanje i habanje osovine, što znači manje kvarova i manje održavanja.
Takođe poboljšava sigurnost robota. Prekoračenje brzine izlaznog vratila može uzrokovati neredovno ponašanje robota, što može biti opasno za operatere i okolinu. Uz odgovarajuću zaštitu od prekomjerne brzine, možemo osigurati da robot radi u sigurnom rasponu brzine.
Naša uloga dobavljača
Kao dobavljačIzlazna osovina robotskog reduktora, razumijemo važnost zaštite od prekomjerne brzine. Zato nudimo osovine koje su dizajnirane da dobro rade sa različitim zaštitnim mehanizmima od prevelike brzine.
Možemo pružiti tehničku podršku našim klijentima, pomažući im da odaberu pravi sistem zaštite od prekomjerne brzine za njihove specifične primjene. Bilo da je u pitanju mehaničko kvačilo, elektronski kontroler ili kočioni sistem, možemo vas voditi kroz proces odabira.
Ako ste na tržištu za visokokvalitetne izlazne osovine robotskog reduktora i trebate implementirati mehanizam zaštite od prekomjerne brzine, mi smo tu da vam pomognemo. Imamo širok asortiman proizvoda koji mogu zadovoljiti vaše zahtjeve, a naš tim stručnjaka uvijek je spreman odgovoriti na vaša pitanja.
Dakle, ako ste zainteresirani da saznate više o našim proizvodima ili razgovarate o vašim potrebama zaštite od prevelike brzine, ne ustručavajte se kontaktirati. Radujemo se što ćemo raditi s vama i pomoći vam da vaši roboti rade nesmetano i sigurno.
Reference
- "Industrijska robotika: tehnologija, programiranje i primjena" Petera Corkea
- "Priručnik za mehanički dizajn" Roberta C. Juvinalla i Kurta M. Marsheka